GUIDE / IMU慣性計測装置(IMU)とは?
慣性計測装置(IMU)とは?MEMS式・光ファイバー式・無線式の種類と違い、精度・出力・価格の選び方
建機・
この
慣性計測装置
慣性計測装置(IMU)とは
慣性計測装置は、
比較ページには、
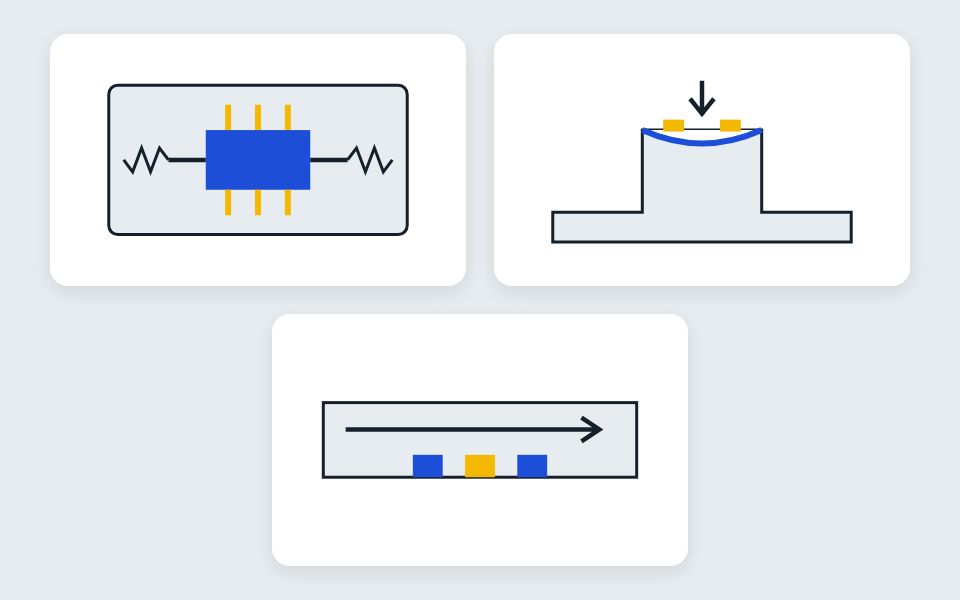
3つの方式
- MEMS・
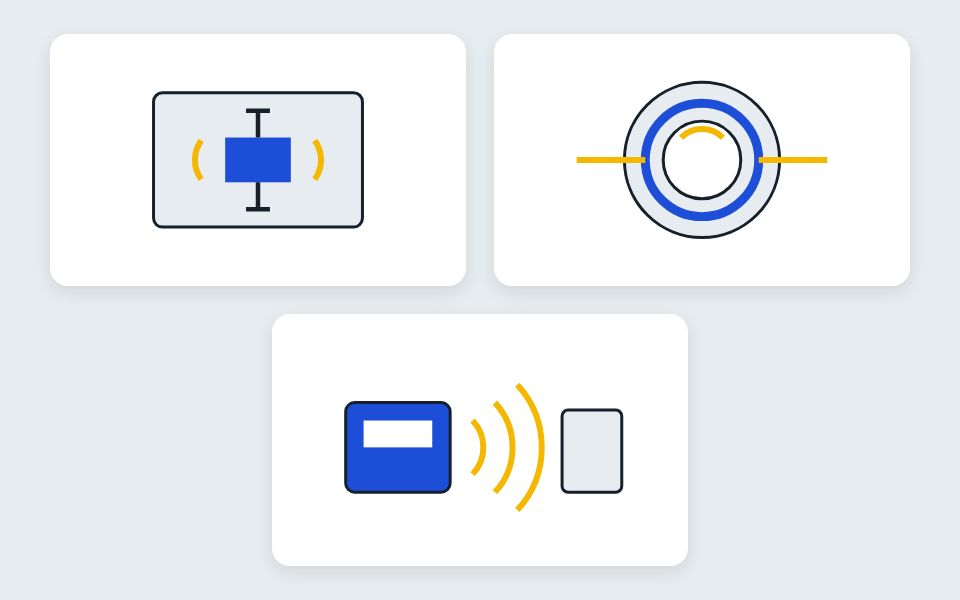
振動ジャイロ式は、 小さな 素子で 回転を 測ります。 エプソンの M-G370PDG0は 24×24×10mmで 10gです。 - 光
ファイバー 式は、光 ファイバーに 通した光で 回転を 測ります。 東京計器の FOGC-C02は、 GPSの 補正なしで 方位を 出します。 - 無線式は、
無線で 測った 値を飛ばします。 マイクロストーン のMVP-RF6L-ACは 約60gで、 920MHz 帯の無線を 使います。
MEMSセンサー・傾斜計との違い
- MEMSセンサーは
素子その ものです。 IMUは 補正と 演算まで 済ませ、 機械に つなげる 形にしてあります。 - 日本航空電子工業は、
運動体の 姿勢角は 加速度計や 傾斜角 センサだけでは 測るのが 非常に 難しいと 説明しています。 IMUは ジャイロの 出力も 組み合わせて、 動いている 最中の 姿勢を 追います。
精度の見方
- バイアス安定性は、
静止時の 出力が どれだけ 安定しているかを 表す数字で、 小さい ほどずれません。 M-G370PDG0は 0.8°/h、 M-G552PR30は 1.2°/hです。 - 姿勢角の
精度を 書く会社も あります。 日本航空電子工業の JIMS-80Sは 0.1°rms、 東京計器の FOGC-C02は 静止状態で ±0.05°です。 - 書き方と
測る条件は 各社で 違います。 数字だけで 並べず、 条件まで 確かめます。
出力と防水の選び方
- 車両に
つなぐ なら CANの 型が使いやすく、 多摩川精機の TAG320N1000は CANで 出します。 - 組み込み機器なら
SPIと UARTの 型があり、 M-G370PDG0は どちらも 使えます。 - 屋外の
機械なら、 IP67の 型を選びます。 M-G552PR30、 TAG320N1000、 JIMS-80S、 LPMS-IG1は IP67です。
値段
- この
ページに 載せた 会社は、 公式に 値段を 出していません。 - 使う
台数と 仕様を 伝えて、 見積もりで 確かめます。