ロボットハンドとは?電動グリッパー・エアチャック・真空・ソフトの違いと選び方
産業用ロボット・
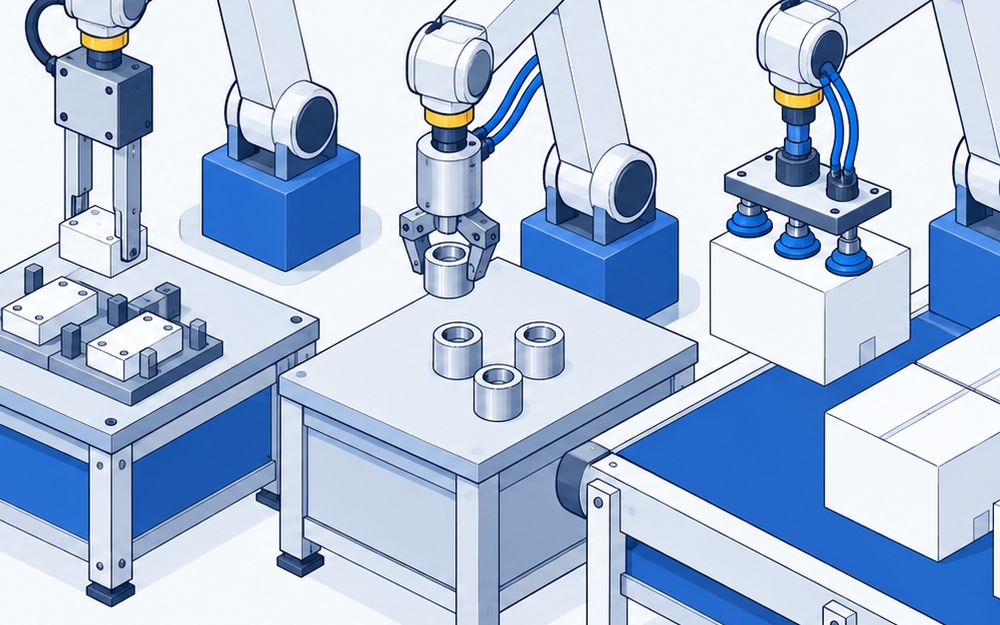
この
ロボットハンドは、
ロボットハンドとは
ロボットの
ロボット本体、
| 種類 | 動かし方 | 向いている作業 | 掲載した |
|---|---|---|---|
| 電動 |
モーターで |
品種の |
SMC LEHF、 |
| エアチャック | 工場の |
決まった |
SMC MHZ2、 |
| 真空・ |
吸い |
箱・袋・食品・形の |
シュマルツ FQE、 |
位置と力を変えるなら:電動グリッパー
モーターで
- 設定の数:SMCの
LEHFは 位置・速度・力を 64点まで 持てます。 THKの EG42Vは 多点の 位置決めと 把持力の 設定が できます - 長く開く型:CKDの
FFLDは 両側で 最大160mm 開き、 片側で 最大500Nの 把持力を 出します - 協働ロボット向け:OnRobotの
RG2は ストローク 110mm・ グリップ力 3〜40Nで、 つかんだか どうかの 検出と 部品幅の 測定を 内蔵しています - 3本の
爪 :シナノケンシのARH350Aは 丸い物を 真ん中に 寄せて つかみ、 把持力 50N・ 最大開口径 143mmです - 電源が
切れたとき :アイエイアイのEC-GRB10は セルフロック、 ARH350Aは ブレーキ、 SCHUNKの EGK 40は 永久磁石ブレーキで ワークを 保ちます
決まった小物を速く:エアチャック
工場の
- 把持力の
決め方 :SMCは、ワーク重量の 10〜20倍以上の 把持力が 出る 機種を 選ぶよう 案内しています。 ふだんの 搬送の 衝撃に 余裕率4を 見た値で、 0.15kgの ワークを 20倍で 見ると 29.4N以上です - サイズの幅:SMCの
MHZ2は 外径把持の 実効値が 11〜254N、 繰返し精度は±0.01〜±0.02mmです - 長い
ストローク :CKDのHLCは20〜70mm、 ロングストローク なら 60〜140mmまで 開きます - エアが
止まったとき :回路の圧力が 下がると 把持力も 下がり、 ワークを 落と すおそれが あります (SMCの取扱説明書)。 落とせない 所は、 回路の 側で 保持を 考えます
形がそろわない物:真空グリッパー・ソフトグリッパー
- 真空
グリッパー :シュマルツのFQEは、 スポンジの 吸着面で 大きさの 違う 箱や 袋を 吸い 付けます。 220× 80mmの 型は 水平に 運ぶ耐荷重が 160N、 保持力が 175Nです。 保持力は 通気の ない ワークを 全面で 吸った 時の 値で、 段ボールのように 空気が 抜ける 物では 下がります - ポンプ内蔵の
吸着 :コンバムのSGEは 真空ポンプを 内蔵していて、 コンプレッサー なしで 吸着搬送が できます。 給電は M8の ケーブル 1本です - ソフトグリッパー:OnRobotの
Soft Gripperは、 シリコン製の ツールで 食品や 形の そろわない 品物を 包みます。 ツールは 食器洗浄機で 洗えます
仕様の読み方
- 把持力:片側の
値か 両側の 合計かを 見ます。 アイエイアイの EC-GRB10の 100Nは 両 フィンガーの 合計、 CKDの FFLDの 500Nは 片側の 値です。 爪を 長く すると 把持力は 下がります - ストローク:両側の
値か 片側の 値かを 見ます。 THKの EG42Vは 30mm (片側15mm)です - 繰返し精度:同じ
位置に 戻るばら つきです。 エアチャック でも±0.01mm 級の 型が あります - ロボットの
可搬質量 :ハンドとワークの 重さを 足して、 ロボットの 可搬質量に 収めます
値段の出し方
ロボットハンドの
ロボットハンドのメーカー10社を比べる
種類・把持力・
工場の電動
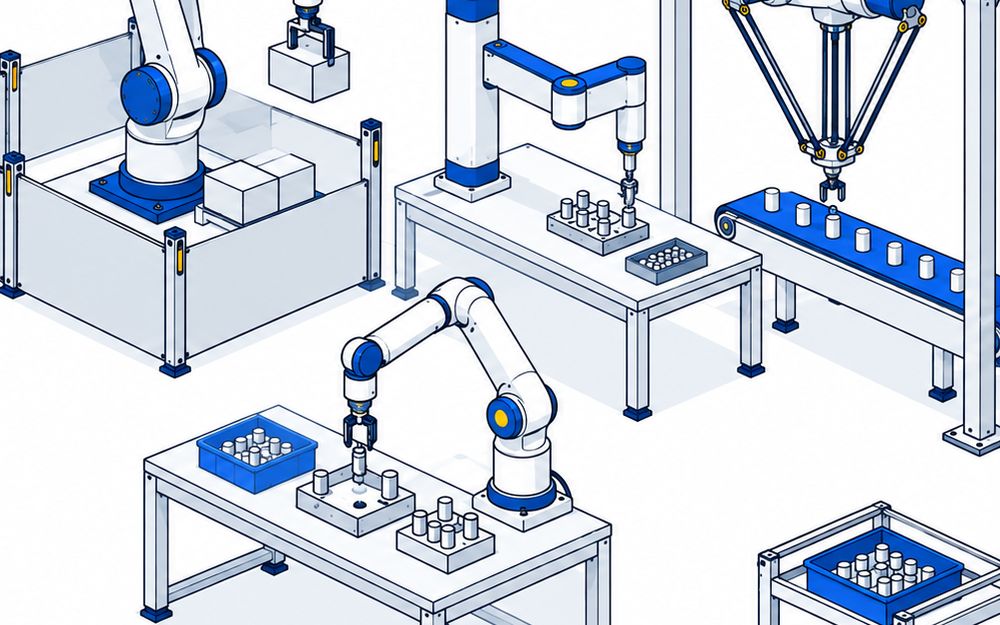 工場の
垂直多関節・スカラ・
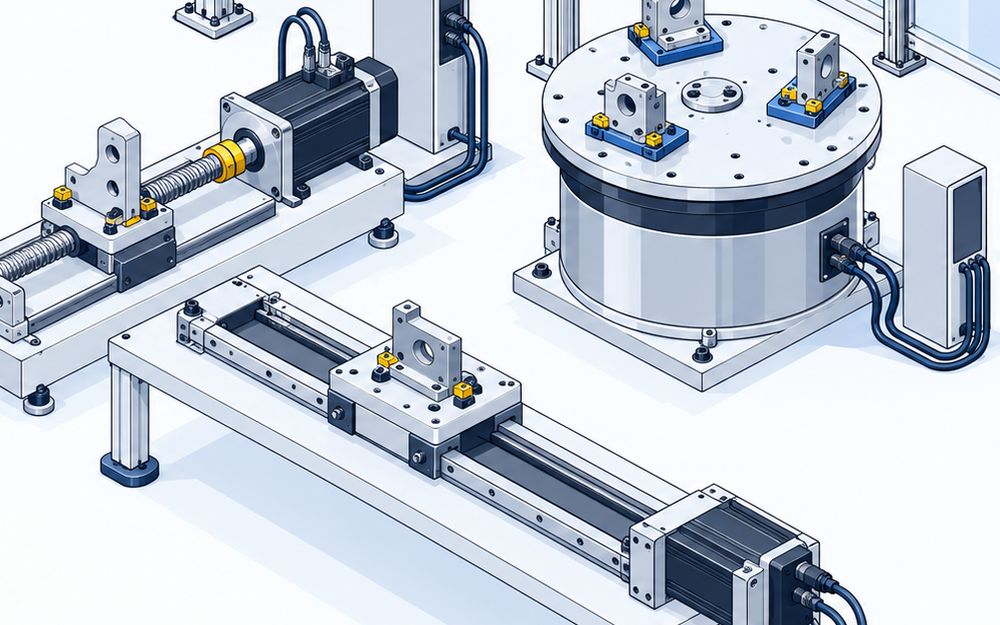 工場の
汎用ACサーボ、