GUIDE / TENKEN-ROBOT点検ロボットとは?
点検ロボットとは?工場・プラント・橋・下水道で使う点検ロボットの種類(自律巡回・クローラ・吊り下げ吸着・管内狭所)と選び方
設備や
この
点検ロボットは、
点検ロボットとは
点検ロボットは、
比較ページには、
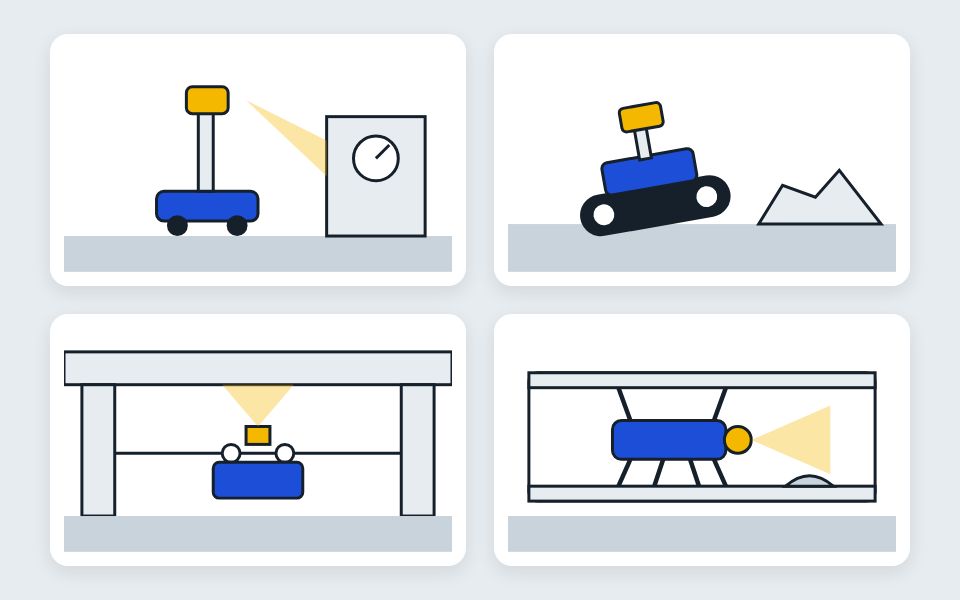
4つの種類
- 自律巡回型:決めた
経路を 自分で 回ります。例は ugo の ugo Ex、 ugo Pro、 三菱重工の EX ROVR ASCENT です - 遠隔操作
クローラ 型: 人が操縦して クローラで 走ります。例は サンリツオートメイション の ARTHUR、 ARTHUR-NC です - 吊り下げ・
吸着型: ワイヤに 吊り下がるか、 磁石で 張り付きます。例は イクシスの Rope Stroller、 MagBug です - 管内・
狭所型:管の 中や狭い隙間に 入ります。例は テムザック の SPD-X、 関電プラント の M2クローラー、 ハイボットの SQUID と Float Arm、 ワークロボティクス の WACrawler です
点検の対象で選ぶ
- ビルの
巡回は、 エレベーターで 階をまたげる ugo Pro が 合います - 発電所など
広い場所の 見回りは、 ugo Ex が 使われています - 引火性ガスの
あるプラントは、 この表では Zone 1 で 使える EX ROVR ASCENT です - 橋の
床版や 煙突は、 ワイヤー長が 最大50m程度の Rope Stroller で 撮れます - 鋼の
タンクや 橋の裏面は、 磁石で 張り付く MagBug で 近づけます - 下水道管は、
直径200mmから歩ける SPD-X が あります。 販売中かは 未確認です - 磁性体の
配管は、M2 クローラーが 内側を 150A以上で 走ります - 天井裏や
設備の下は、 高さ10cmの 隙間を くぐれる WACrawler が 入れます
稼働時間と給電
- ugo Ex は、
連続走行で 約4時間です - WACrawler は、
連続で 約4時間です - ARTHUR は、公称
1.5時間です - EX ROVR ASCENT は、
2時間の 満充電で 最大2時間です。 危険場所の 中で非接触で 充電できます - Rope Stroller は、
外から 給電して 動かします
走れる段差と傾斜
- ugo Ex と ugo Pro は、
段差が 約1cm、 登坂が 約5度までです - ARTHUR は、
段差が 最大20cm、 傾斜が 最大35度です - ARTHUR-NC は、
階段を 40度まで 走れます。 数値は 試作機の ものです - EX ROVR ASCENT は、
46°の 階段を 自律で 昇り降りします - WACrawler は、
15cmの 段差を 越えます
選ぶときの注意
- 価格を
公式に 出している 製品は ありません。 見積もりを 取って 比べます - 吸着型は
磁性体の 面でしか 使えません - 無線が
届かない 場所は、 有線で 動かせる 機種を 選びます - 導入前に、
走らせる 場所の 段差と 通路の 幅を測ります
COMPARE点検ロボットの