産業用ロボットとは?垂直多関節・スカラ・パラレルリンク・直交・協働の違いと選び方
工場で
この
産業用ロボットは、
産業用ロボットとは
労働安全衛生規則 第36条第31号は、
ロボットハンドや
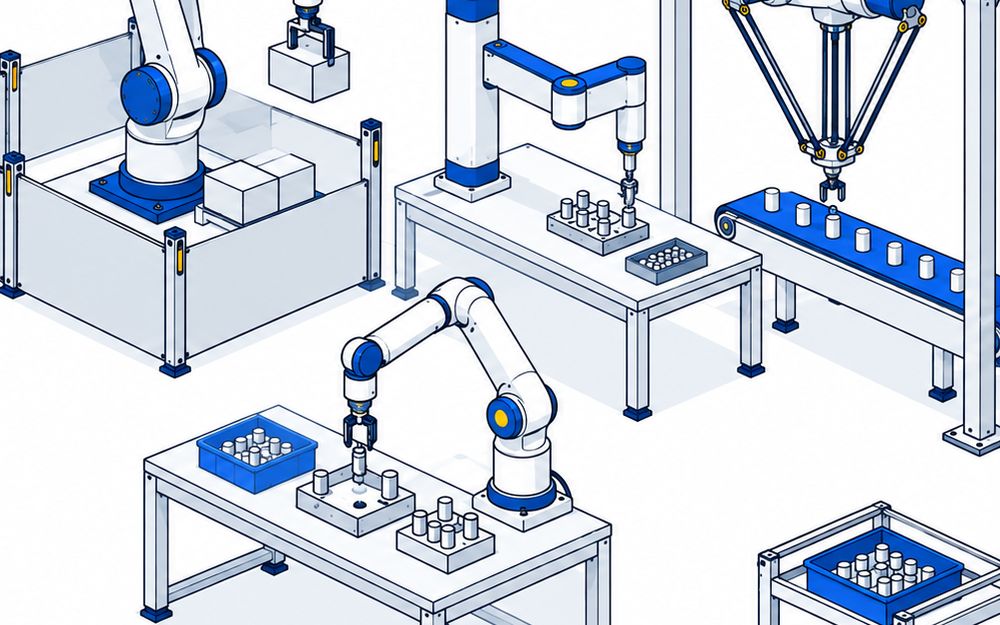
| 形 | 動き方 | 向いている作業 | 掲載した |
|---|---|---|---|
| 垂直多関節 | 肩・ |
機械への |
ファナック LR Mate 200iD、 |
| スカラ | 腕が |
机の |
エプソン GX8-C55、 |
| パラレルリンク | 天井から |
コンベヤからの |
安川電機 MOTOMAN-MPP3S、 |
| 直交 | 直動の |
決まった |
ヤマハ発動機 FXYx 2軸 |
| 協働 | 人に |
人の |
ファナック CRX-10iA、 |
機械への出し入れや溶接:垂直多関節
人の
- 小型の6軸:ファナックの
LR Mate 200iDは 本体 25kgで 可搬 7kg・リーチ 717mm、 繰り返し位置精度±0.01mmです。 不二越の MZ07Fは 可搬 7kg・リーチ 723mmで、 手首の 中に ハンドの 配線を 通せます - 油や
粉じんの :安川電機のある所 MOTOMAN-GP8は 全軸IP67です。 川崎重工業の RS007Nは 手首部IP67相当・基軸部IP65相当です - リーチの
長い型 :三菱電機のRV-7FRL-Dは 可搬 7kgの まま 最大リーチ 907.7mm、 エプソンの VT6Lは 最大リーチ 920mmで コントローラーを 本体に 入れています - 溶接用:ダイヘンの
FD-V8は 溶接用の ケーブルを 腕の 中に 通した 6軸で、可搬 8kg・ 最大到達距離 1437mmです - 海外メーカー:KUKAの
KR 6 R900-2は 床・天井・壁・傾斜壁に 付けられ、 ストーブリの TX2-60は 可搬 4.5kg・ 繰り返し精度±0.02mmで、 クリーンルームや 衛生仕様が あります
机の上の組み立て:スカラ
腕が
- エプソンの
GX8-C55は アーム長 550mm・可搬 8kgで 標準 サイクルタイム 0.30秒、 壁取付と 天井取付も 選べます - デンソーウェーブの
HSR055A1-Nは 合成最大速度 8,000mm/sで、 床置きと 天吊りを 型式で 選びます - アイエイアイの
IXA-4NSN4518は 標準 サイクルタイム 0.26秒、 芝浦機械の THE400は 本体 15kgの 小型機です - ヤマハ発動機の
YK400XE-4は、 コントローラとの セットで 798,000円(税別)という 発表時の 価格が 出ています
コンベヤからの速いピッキング:パラレルリンク
天井側の
- 安川電機の
MOTOMAN-MPP3Sは、 1kgなら 230cpm、 3kgなら 150cpmで、 酸や アルカリの 薬剤で 殺菌洗浄できます - 川崎重工業の
YF003Nは 動作範囲が直径 1,300mmと 広く、 大きめの ワークを 拾えます - ABBの
IRB 360-1/1130は 1kgの 品物向けで、 標準の サイクルタイムは 0.30秒です
四角い範囲を動く:直交
横・奥・
人の横に置く:協働ロボット
人に
- ファナックの
CRX-10iAは 可搬 10kg・リーチ 1249mm、 ユニバーサルロボットの UR7eは可搬 7.5kg・リーチ 850mmで 本体 20.6kgです - デンソーウェーブの
COBOTTAは コントローラを 内蔵して約4kg、可搬 0.5kgの 卓上機です - イグスの
REBEL-6DOF-01は 樹脂の 腕で本体 8.2kg、 繰り返し精度は±1mmで、 1,197,273円(税込)という 発表時の 価格が 出ています
仕様の読み方
- 可搬重量:手首に
付けて 運べる 重さです。 ハンドの 重さも 含むので、 運ぶ物と ハンドを 足した 重さで 選びます - リーチ・
動作範囲 :垂直多関節と協働は 最大リーチ、 スカラは アーム長、 パラレルリンクは 動作範囲の 直径、 直交は軸の ストロークで 書かれます。 形が 違う もの どうしは、 そのまま 比べられません - 繰り返し位置精度:同じ点に
何度戻れるかの 値です。 図面の 座標どおりに 動く 精度とは 別の ものです - 速さ:標準
サイクルタイムや 最大合成速度で 書かれます。 運ぶ重さと 動かす距離の 条件が メーカーで 違うので、 同じ 条件どうしで 比べます - 保護等級:IP67のように
書かれます。 油・水・ 粉じんの ある 所では、 等級と 専用の 仕様を 確かめます
取り付けとコントローラ
- 床置きの
ほか、 天吊り・壁掛け・ 傾斜で 付けられる 機種が あります。 壁掛けに すると 動く 範囲が 狭くなる 機種も あります(安川電機の MOTOMAN-GP8、 三菱電機の RV-7FRL-Dなど) - 多くの
機種は 本体の横に コントローラの 箱を 置きます。 エプソンの VT6L、 デンソーウェーブの COBOTTA、 イグスの REBEL-6DOF-01は コントローラを 本体に 入れています - 電源は
機種で 違います。 アイエイアイの IXA-4NSN4518の コントローラは 三相AC200V、 ユニバーサルロボットの UR7eは AC100〜240Vです
値段の出し方
公式に
法令で気をつけること
- 特別教育:労働安全衛生規則 第36条第31号は、
産業用ロボットの 動く 範囲の 中で 行う 教示等 (動きの 順序・位置・速度の 設定・変更・確認)の 業務を、 特別教育が 要る 業務に しています。 次の 号は、 動く 範囲の 中で 運転したまま 行う 検査・修理・ 調整の 業務です - 教示の
ときの規程 :第150条の3は、 教示等の 作業を する とき、 操作の 方法と 手順、 作業中の マニプレータの 速度、 異常時の 措置などの 規程を 定めるよう 求めています - 柵や囲い:第150条の
4は、 運転中の ロボットに ぶつかって 危険が 生ずる おそれが ある ときは、 柵や 囲いを 設けるなどの 措置を 求めています。 厚生労働省の パンフレットは、 対象を 定格出力が 80Wを 超える 産業用ロボットとしています - 協働作業:平成
25年(2013年) 12月24日付の 通達 (基発1224第2号)で、 リスクアセスメントに より 危険の おそれが 無くなったと 評価できる とき、 または ISO規格に 定める 措置を した ときは、 人と 協働作業が できると 示されました - 検査や掃除:第150条の
5は、 動く 範囲の 中で 検査・修理・ 掃除などを する とき、 運転を 止めて 起動スイッチに 錠を かけ、 作業中である ことを 表示するよう 求めています
法令は
産業用ロボットのメーカー16社を比べる
方式・