GUIDE / WELDING-POSITIONER溶接
溶接ポジショナーとは?ロボット溶接・手溶接で使う溶接ポジショナーの種類(1軸・2軸・3軸)と、搭載質量・傾斜・中空穴の選び方
ワークを
この
溶接
溶接ポジショナーとは
溶接
比較ページには、
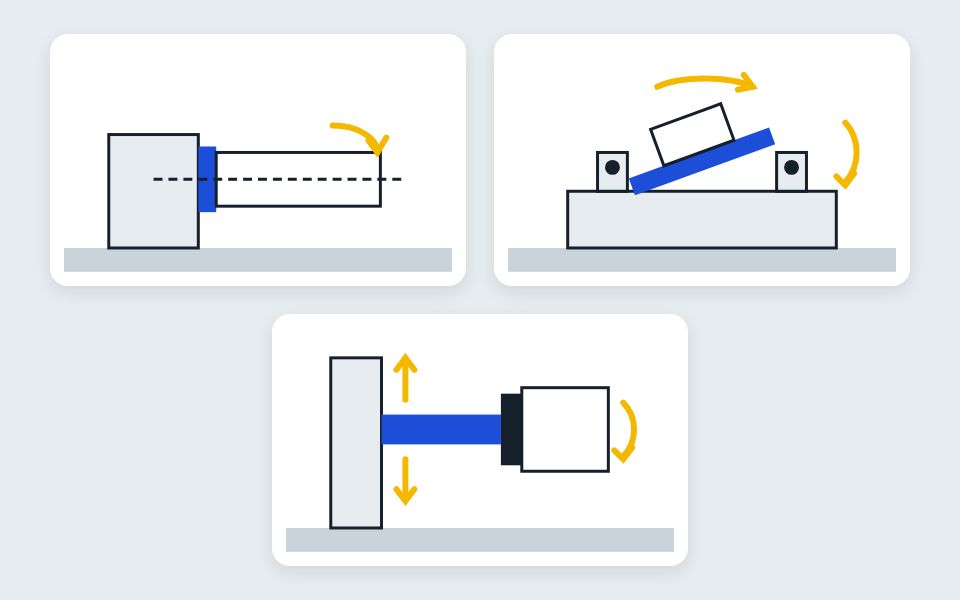
3つの種類
- 1軸(回転):1つの
軸で回します。 円周溶接で ワーク側を 回したり、 ワークを 裏返したり します。例は ダイヘン の A2PB502-J、 パナソニック コネクトの YA-1RJB22、 神戸製鋼所 の R1-1500EL、 三共製作所の RW320 です - 2軸
(回転+傾斜):傾けながら回して、 継手を V字の 下向きに 保ちます。例は ダイヘン の A2PF301-JNN、 パナソニック コネクトの YA-1RJC62T10、 神戸製鋼所 の K2-500EL、 マツモト機械 の PS-2X、 小池酸素工業 の LD-300R です - 3軸
(昇降+傾斜+回転):テーブルを 上げ下げして、 作業しやすい 高さに します。例は マツモト機械の EV3軸 ポジショナー PEV-10 です
ロボット用と手溶接用
- ロボット用は、
ロボットの 外部軸として 動きます。 ダイヘンの ポジショナは、 ロボットと 同時に 教示でき、 シンクロモーション で動かせます - 神戸製鋼所は、2軸
ポジショナと ロボットの 協調溶接で、 滑らかな ビードと 十分な 溶け込みを 得ています - ロボット用は、
組める ロボットの 機種が 決まっています。 パナソニック コネクトの ポジショナーは、 TS・TM・TL・ LA-WG4・ WGH4・G4の ロボット システム と組みます - 手溶
接用は 単体で 動かします。 マツモト機械 の PS-2X は 足踏スイッチか 押しボタンで回し、 傾きは 0〜90°を 手で決めます
搭載質量と重心
- 搭載質量だけで
選ばず、 ワークの 重心の 高さを 足して 考えます。 小池酸素工業の 解説では、 重心が 高いと 載せられる 重さが 足りなくなります - 汎用で
使うなら、 いまの ワークより 1サイズ 上を選んで おきます - 重いワークなら、
三共製作所の RW320 は 許容積載重量 9000kg、 マツモト機械の 鉄人は 最大5000kgの 型まであります。 小池酸素工業 の MD-R型は 5ton以上も 作れます
傾斜の範囲
- パナソニック コネクトの YA-1RJC62T10 は
-135°〜+135°、 マツモト機械 の PEV-10 は ±180°です - 小池酸素工業の
解説では、 135°まで 傾く機種でも、 ワークによっては 床とぶつかります。 ワークの 大きさを 先に確かめます
長いワークと配線
- 長いワークは、
両端で 支える 型を使います。 神戸製鋼所 の R1-1500EL は 1500kg 仕様の 両持ち1軸です。 小池酸素工業の ヘッド& テールストック ポジショナーは、 両端で 支えて回し、 上げ下げも できます - 治具への
ケーブルや ホースは、 中空穴から 通します。 パナソニック コネクトの YA-1RJB22 は 中空軸径55mm、 三共製作所の RW320 は 360mmです
COMPARE溶接