
GUIDE / CHOKKO-ROBOT直交ロボットとは?
直交ロボットとは?アームタイプとガントリタイプの違いと、ストローク・可搬質量・精度・価格の選び方
組立・
この
直交ロボットは、
直交ロボットとは
直交ロボットは、
比較ページには、
4つの種類
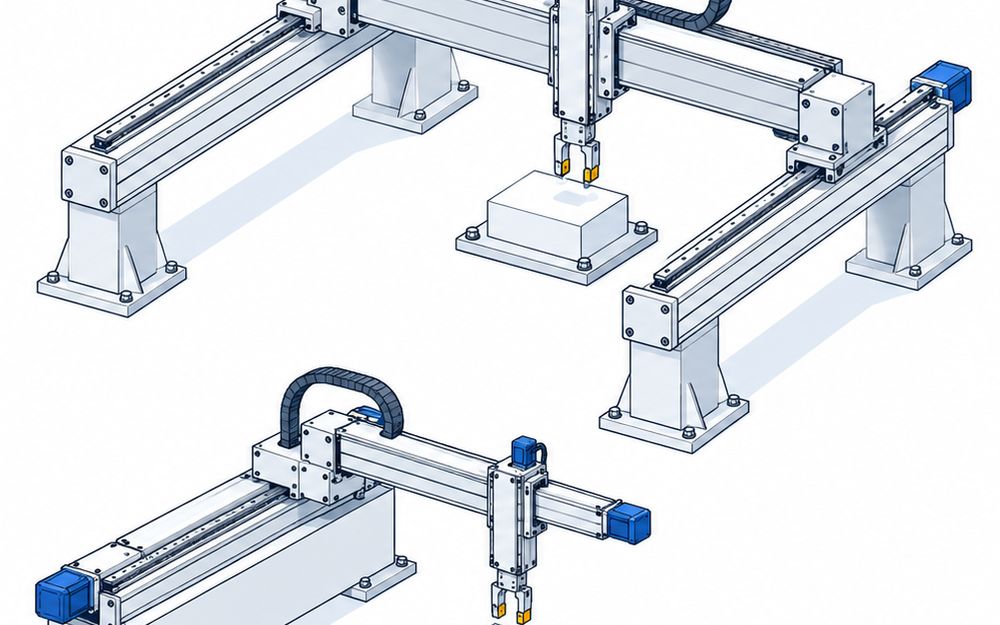
- アームタイプは、
Y軸を 片側で 支えて 張り出させた型です。例は アイエイアイの IK3-P6BBC2、 芝浦機械の BA3-A3-A3A、 THK の MA2-UACA、 ハイウィンの HRCR- KK8660XX-T1 です - ガントリタイプは、
Y軸の 先を支持軸や サポートガイドで 支える 門の形の型です。例は ハイウィンの HRCR- KK1086XX-T5、 ヤマハ発動機の HXYx、 イグスの ガントリー ロボット です - クリーン仕様は、
軸の開口部を 小さくして、 吸引しながら 使う型です。例は ヤマハ発動機の SXYxC です - 塗布・ねじ締め用は、
専用の コントローラと ソフトを セットに した型です。例は ジャノメの JC-3A00-0H3、 武蔵エンジニアリングの CROSSMASTER RX、 サンエイテックの AXG400、 エスティックの ERSシリーズです
可搬質量とストローク
- 載せられる
重さは、 Y軸が 長いほど、 加速度が 高いほど 下がります - ハイウィンの HRCR-
KK8660XX-T1 は、 Y軸が 短いと 最大25kg、 長いと 10kgです - アームタイプ
はこの比較で 最大6〜25kg、 ガントリタイプ は32〜85kgです - イグスの
ガントリー ロボット は、最大3,000×3,000× 1,000mmの 範囲を 動かせます
繰り返し位置決め精度
- 繰り返し
位置決め精度は、 同じ位置へ 何度戻れるかの 値です - ハイウィンの HRCR-
KK8660XX-T1 は ±0.005mm、 アイエイアイと 芝浦機械の 型は±0.01mm、 イグスの ガントリー ロボット は±0.5mmです - ジャノメは、
この値を絶対の 位置の 精度ではないとしています。 図面の 座標どおりに 置きたいなら、 カメラの 位置補正も 考えます
速さとサイクルタイム
- 最高速度は、
長い距離を 動くときの 値です。 アイエイアイは、 移動距離が 短い場合や 加速度が 低い場合は 最高速度に 届かない ことが あるとしています - サイクルタイムは、
移動距離と 加減速で 見積もります
コントローラと価格
- アイエイアイの IK3-P6BBC2 は
コントローラーが 別売で、 ジャノメの JC-3シリーズは専用 コントローラと セットです - 見積もりを
比べる ときは、 コントローラを含めた 値段で そろえます - 値段を
公式に 出しているのは、 この比較では イグスの ガントリー ロボット だけで、 30万円からです (税区分の記載なし) - 見積もりでは、
軸の数・ 各軸の ストローク・載せる 重さ・ 繰り返し精度・ つなぐ PLCを 伝えると 早く返ってきます
COMPARE直交ロボットの
直交ロボットのメーカー1社を比べる
工場のアームタイプ・
 工場の
ロッド・
 工場の
垂直多関節・スカラ・